
Meresüsteemide instituudi teadlane Taavi Liblik käis koostööprojekti raames Saksamaal katsetamas autonoomseid mõõteseadmeid, mis aitavad teadlastel teha mõõtmisi vähe uuritud Läänemere rannikuvees. Merevee temperatuuri, soolsuse ja hapnikusisalduse andmete kogumisel tuvastasid teadlased Warnemünde ranniku lähistel soolasema ja hapnikuvaesema süvakihi vee kerkimise pinnale. Rannikualade uurimine ja pikaajaline seire on väga olulised, et seda nähtust paremini mõista ja hinnata tagajärgi merekeskkonnale.
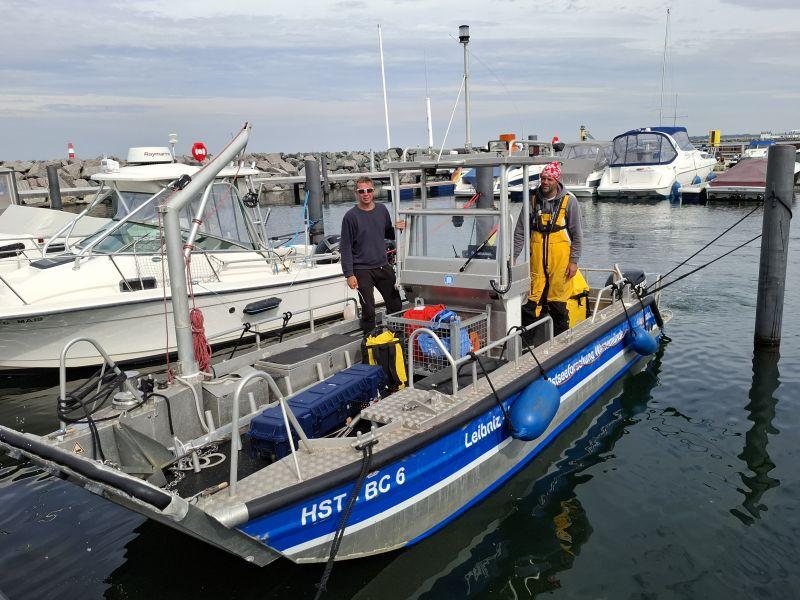
Tallinna Tehnikaülikooli meresüsteemide instituudi teadlane Taavi Liblik osales 25.–28. augustil 2026 Leibnizi Läänemere-uuringute instituudi (IOW) mõõtmiskampaanias, et katsetada autonoomseid mõõteseadmeid Mecklenburg-Vorpommerni ranniku madalates vetes Warnemünde lähistel. Mõõtmised toimusid IOW teadusklastri „Shore to Basin“ (S2B) madalaveeprotsessidele keskenduva uurimistöö raames.
„Madalates rannikuvetes esineb aeg-ajalt hapnikupuudust ja kõrgeid temperatuure, mis võivad põhjustada nähtusi nagu kalade hukkumine. Seetõttu on madalate rannikuvete uurimine ja pikaajaline seire väga oluline, et neid nähtusi paremini mõista ja hinnata nende tagajärgi,“ selgitab Liblik.
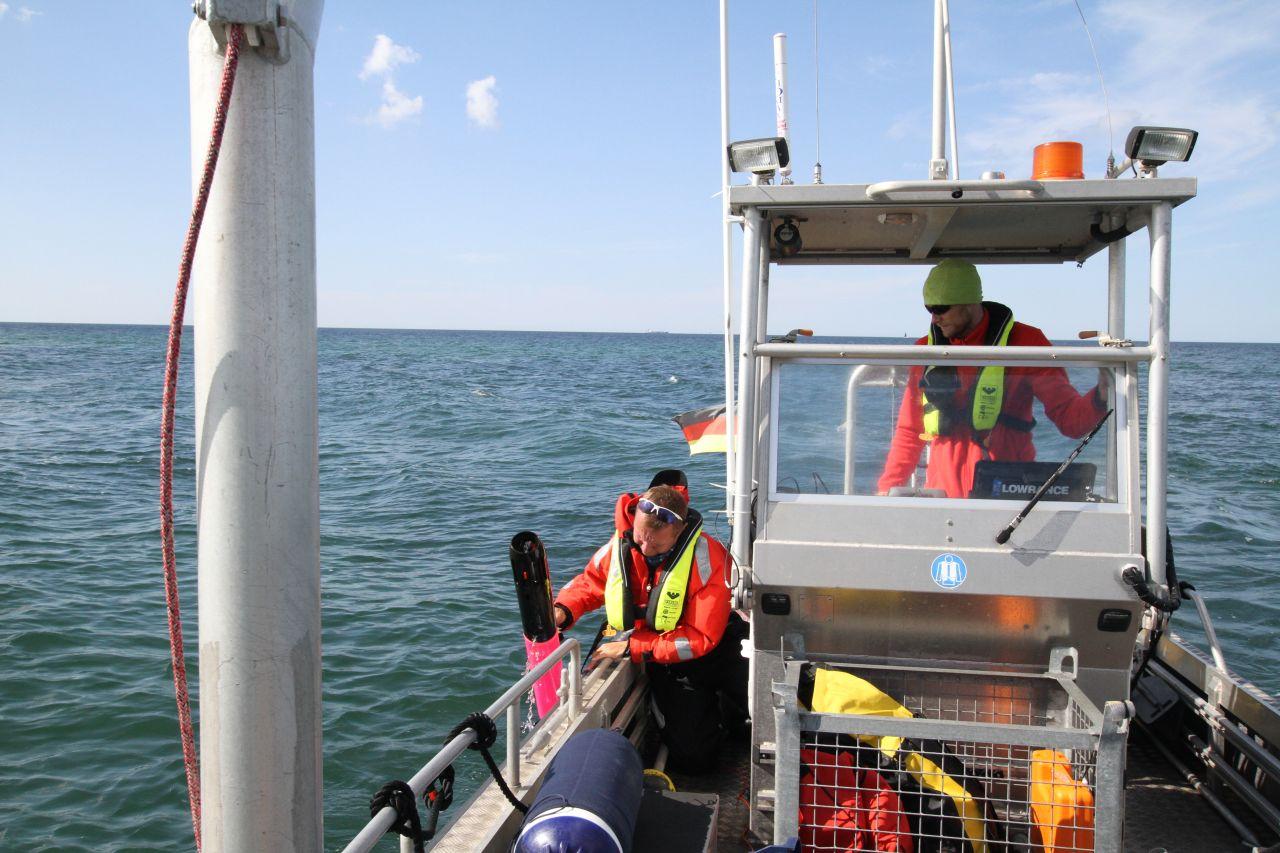
Koos IOW okeanograafi Michael Naumanniga tegi Liblik mõõtmisi Saksamaal, Warnemünde lähistel. Uuringutel osales ka Rostocki Ülikooli uurimislaev Limanda, mida juhtis IOW merefüüsik Peter Holtermann. Mõõtmistel madalas vees kasutati TalTechi meresüsteemide instituudi autonoomset allveesõidukit (AUV; SEABER, Prantsusmaa), millega koguti andmeid merevee temperatuuri, soolsuse ja hapnikusisalduse kohta. Mõõtmisi tehti ligikaudu kolme kilomeetri pikkusel, rannajoonega risti paikneval transektil.
Autonoomne allveerobot mõõdab kogu veesammast
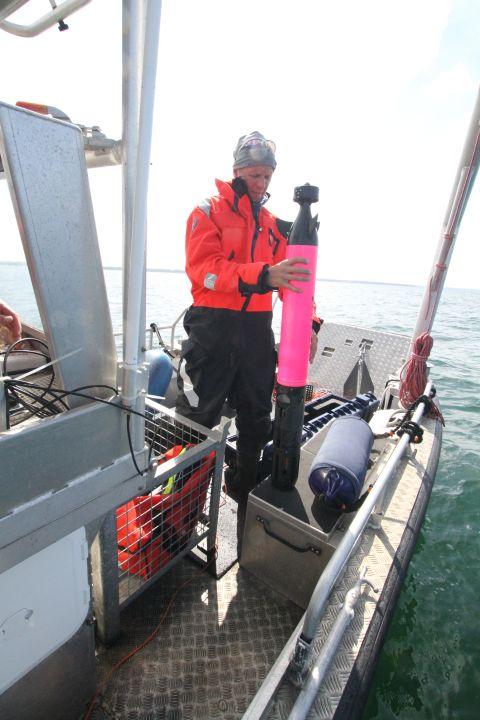
Kasutatud allveesõiduk on mehitamata torpeedokujuline sukeldumisrobot, mis on kerge (9,5 kg) ja kompaktne (123 cm pikk ja 12 cm läbimõõduga) ning mida saab hõlpsasti väikeselt paadilt vette lasta. See robot suudab liikuda kiirusega 1,5–3 meetrit sekundis ja töötada kuni 300 meetri sügavusel. „Mõõtmiste ajal laskus robot korduvalt merepõhja ja tõusis seejärel tagasi merepinnale, liikudes seega laineliselt läbi kogu veesamba ja kogudes niiviisi väga kõrge lahutusega mõõtmisandmeid,“ selgitab Liblik.
Paralleelselt tehti võrdlusmõõtmisi CTD-sondiga, millega mõõdeti samuti vee temperatuuri, soolsust ja hapnikusisaldust. See võimaldas võrrelda allveeroboti kogutud andmeid CTD-sondi andmetega. Nende mõõtmiste põhjal soovisid teadlased uurida, mil määral saab autonoomseid allveesõidukeid tulevikus kasutada regulaarsetel mõõtmistel madalates rannikuvetes.
Mereteadlase Libliku sõnul on mõõtmised madalates rannikuvetes sageli keerukad, sest seal on suuremate uurimislaevade kasutamine piiratud ning mõõtmisi tuleb sageli teha väiksematelt alustelt ja sobivate ilmastikutingimuste korra. „Seetõttu on meresüsteemide instituudis kasutusel olev autonoomne allveesõiduk madalaveeprotsesside uurimiseks väga perspektiivikas,“ tõi välja Liblik.
Teadlased suutsid mõõtmiste käigus allveerobotiga tuvastada soolasema sügavama kihi vee kerkimise ranniku lähedale – nähtuse, mida nimetatakse süvaveekerkeks ehk apwellinguks. „Esimesel mõõtmispäeval, 25. augustil, hakkas puhuma idatuul, mis tõstis 27. augustiks hapnikuvaese süvavee pinnale. Hapnikusisaldus ei langenud siiski mereelustikule väga kahjulikule tasemele (<2 milliliitrit liitri kohta), vaid jäi minimaalselt 3–4 milliliitri juurde liitri kohta,“ selgitab Liblik.
Mõõtmisandmed aitavad apvellingut paremini mõista
Tänu mitmekesistele mõõtmistulemustele, nii autonoomse allveesõiduki, uurimislaeva Limanda pardalt kui ka ankurdatud mõõtejaamadest kogutud andmetele, on võimalik uurida apvellingut senisest märksa üksikasjalikumalt.
Autonoomsete liikuvate mõõteseadmete kasutamist mereuuringutes ja seires arendab meresüsteemide instituut ka laiemalt. Eestis toimub see KIKi projekti „Eesti rannikumere seisundihinnangute määramatuse vähendamine integreeritud autonoomse seire abil“ raames, rahvusvaheliselt aga UmiSubMeso projektis, kus autonoomsete veealuste liugurite ja teiste vaatlusmeetodite abil uuritakse submesomastaapseid protsesse Jaapani meres, Läänemeres ja Mustas meres. Mõlemat projekti juhib Taavi Liblik. "Tulevikus on kavas Leibnizi Läänemere-uuringute instituudi teadlastega koostööd veelgi tugevdada ning praegune ühine andmete kogunemine madalas ranniku vees lõi selleks hea aluse,“ ütleb Liblik.
Eesti ja Saksa mereteadlaste koostööst kirjutab Leibnizi Läänemere-uuringute instituudi uudis Investigation of Shallow Coastal Waters Using an Autonomous Underwater Vehicle